experiment · evergreen
Offline sağlama ve MuJoCo replay
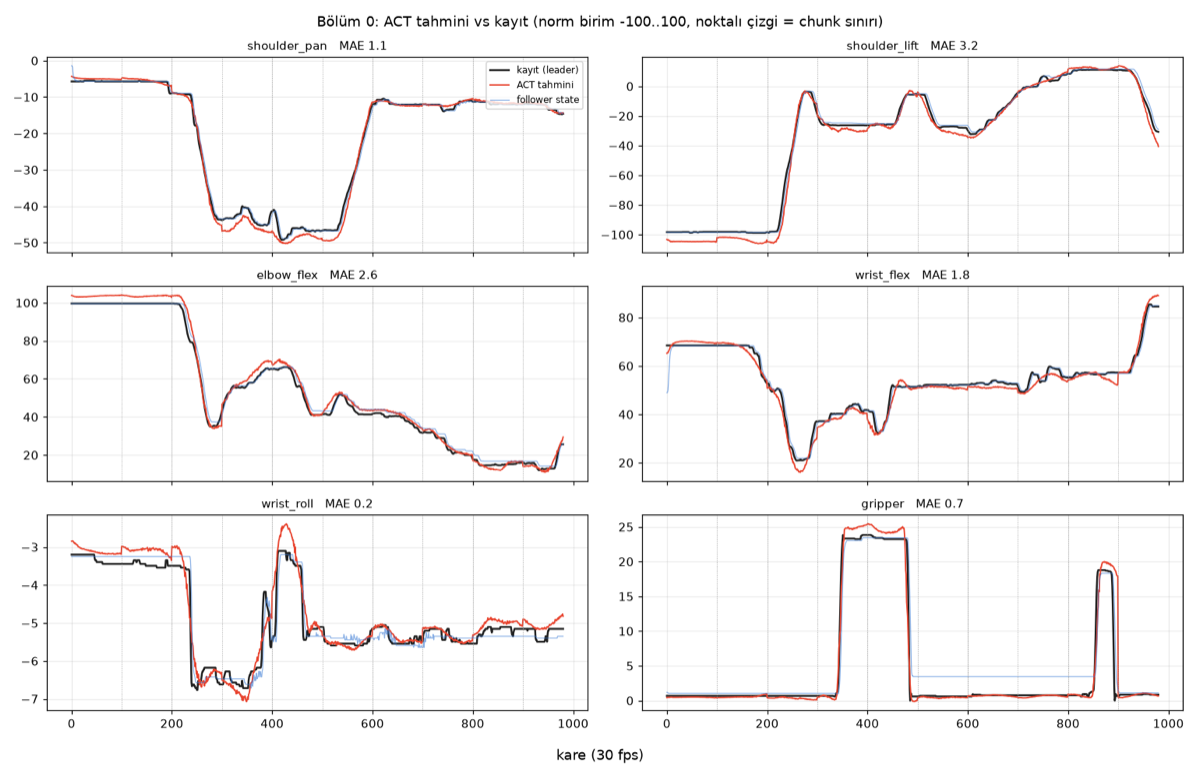
Politika kayıtlı gerçek karelerde: MAE 1,85 birim, takip hatası seviyesinde. Uç nokta farkı 8 mm.
Robota dokunmadan yapılan sağlama: politika, kayıttaki gerçek kamera
karelerini sırayla alır ve tıpkı robotta olduğu gibi 100 adımlık chunk'lar
üretir. Ürettiği aksiyon kayıttaki aksiyonla karşılaştırılır. Kod
so101/sim_check/act_offline_check.py.
| pan | lift | elbow | wrist_flex | wrist_roll | gripper | ort. | |
|---|---|---|---|---|---|---|---|
| ACT hatası (MAE, 10 bölüm) | 1,2 | 3,1 | 3,4 | 2,3 | 0,4 | 0,8 | 1,85 |
| Leader–follower takip hatası | 0,6 | 1,8 | 2,3 | 1,4 | 0,2 | 1,4 | 1,3 |
Birim: normalize motor konumu (-100..100). Politikanın hatası, kayıt sırasında follower'ın leader'ı takip hatasıyla aynı seviyede; gripper'ın açılıp kapanma zamanı da tutuyor.
MuJoCo'da oynatma
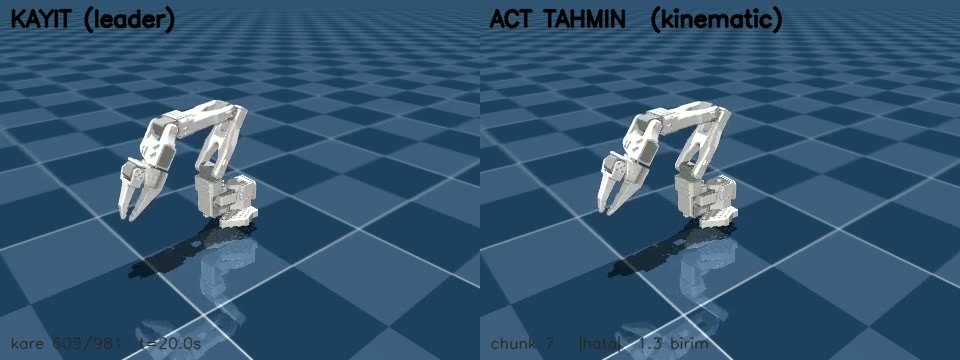
Aynı yörüngeler SO-101'in MuJoCo modelinde yan yana oynatıldı: solda kayıt, sağda tahmin. Uç nokta farkı ortalama 8 mm, en kötü 24 mm. Dönüşüm: normalize birim, kalibrasyon aralığıyla tick, sonra derece. Izgara adımı iki hafta sonra Hashtag verisinde tam 80 mm çıkınca bu dönüşümün doğruluğu da kanıtlanmış oldu.